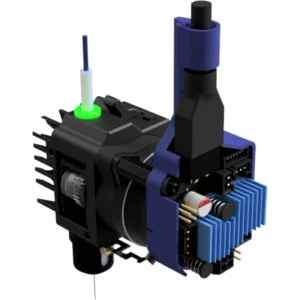
LDO Nitehawk 36 USB Toolboard (Rev. C)
Verbesserte Revision C
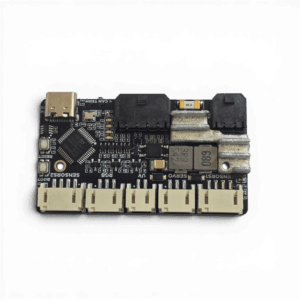
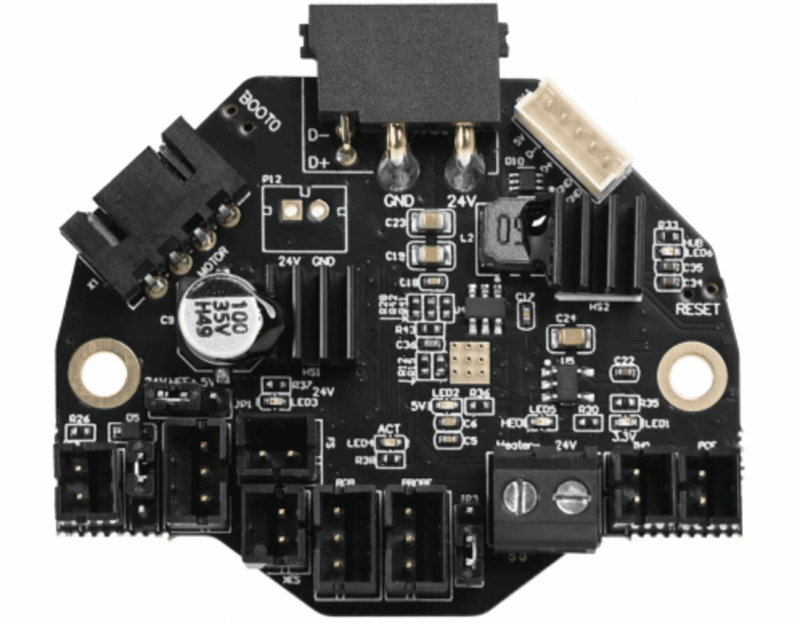
Das LDO Nitehawk 36 USB Toolboard verfügt über einen RP2040-MCU, einen TMC2209-Schrittmotortreiber, einen ADXL345-Beschleunigungssensor und einen USB-Anschluss. Die USB-basierte Anbindung des Nitehawk-36 ermöglicht im Vergleich zu anderen CAN-Toolboards eine einfache und unkomplizierte Einrichtung. Über die USB-Verbindung kann außerdem ein zweiter USB-Anschluss genutzt werden, um Deine Düsen-Webcam oder einen Wirbelstromsensor anzuschließen.
Features
- Praktische Verkabelung, keine komplizierten und fehleranfälligen Breakout-Kabel mehr – der Nitehawk benötigt lediglich 24-V-Spannungsversorgung und einen USB-Anschluss zum RPI-Host.
- USB-Klipper-Verbindung, im Vergleich zu CAN ist keine zusätzliche Software- oder Hardware-Einrichtung nötig.
- Zweiter USB-Anschluss: Über einen integrierten USB-Port kannst Du ein zweites USB-Gerät an Deinen Toolhead anschließen, ohne ein zusätzliches Umbilical-Kabel verlegen zu müssen.
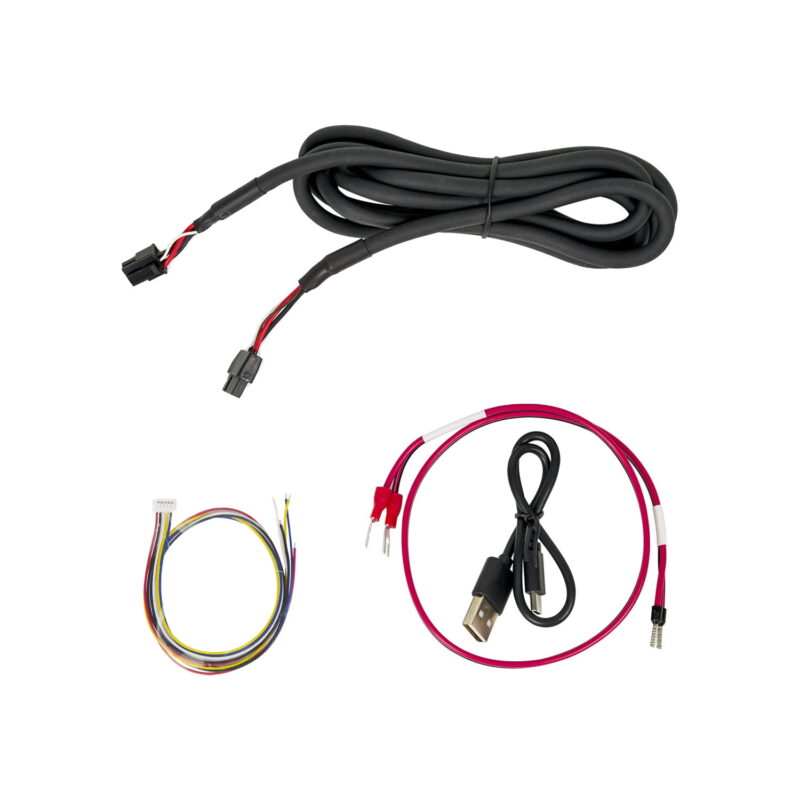
- Spezielles Toolhead-Kabel, ein einzelnes kombiniertes USB-Daten- und Stromkabel, das für den Einsatz in Energieketten ausgelegt ist, aber auch in einer Umbilical-Konfiguration verwendet werden kann.
- Praktisches Input Shaping: Führe die Input-Shaper-Kalibrierung jederzeit mit dem integrierten Beschleunigungssensor durch.
- HEF mit Tacho-Unterstützung: Der Hotend-Lüfter-Anschluss ist mit dreipoligen Tacho-Lüftern kompatibel und ermöglicht zusätzliche Diagnose- und Sicherheitsfunktionen.
Systemübersicht
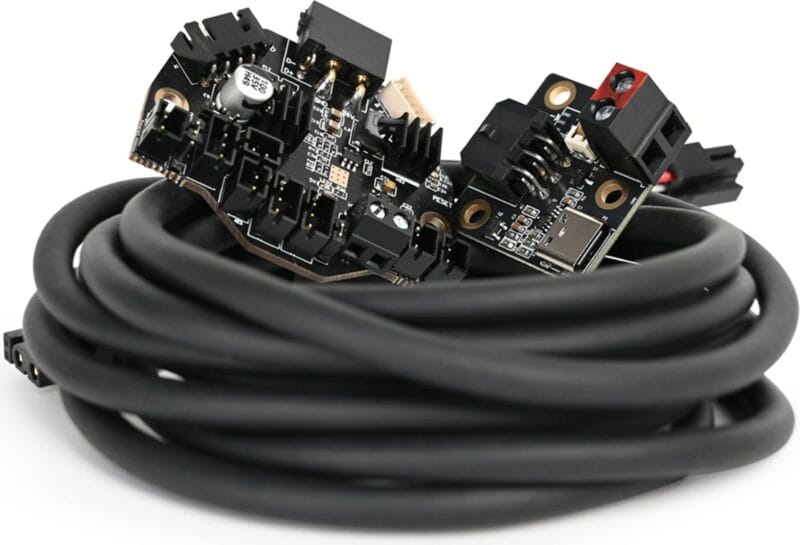
Das LDO Nitehawk 36 USB Toolboard System besteht aus zwei Platinen und dem Umbilical-Kabel. Ein vereinfachter Verdrahtungsplan ist unten dargestellt:

- Nitehawk-36, das ist die Hauptplatine, auf der sich der MCU, der Schrittmotortreiber, die Lüftertreiber und weitere Schaltungen befinden.
- Umbilical-Kabel, ein spezielles Flachkabel, das für den Einsatz in Energieketten ausgelegt ist. Es versorgt die Nitehawk-Hauptplatine mit 24 V und überträgt gleichzeitig USB-Daten.
- USB-Adapter, diese einfache Platine führt die 24-V-Spannung vom Netzteil und die USB-Daten vom Raspberry Pi über das Umbilical-Kabel zu einer gemeinsamen Verbindung zur Nitehawk-Hauptplatine zusammen.
Montage des Kabelbaums
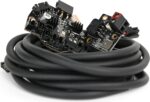
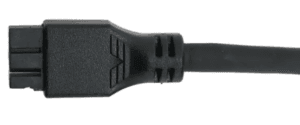
Der Nitehawk 36 Rev C wird mit einem vergossenen Kabelbaum geliefert. Bitte stelle sicher, dass Du den Kabelbaum zwischen dem Stecker und dem „beweglichen Teil“ des Kabelbaums festbindest.
Gedruckte Teile
Das gedruckte Teil findest Du im Nitehawk-GitHub-Repository hier.
- USB-Adapter-Halterung, das ist die Halterung für die USB-Adapter-Platine. Sie ist für die Verwendung mit einem handelsüblichen Voron-DIN-Clip ausgelegt und kann in zwei verschiedenen Ausrichtungen montiert werden. Außerdem verfügt sie über eine Abdeckung, die das Risiko elektrostatischer Entladungen auf die Platine verringert.
Klipper-Konfigurationsdateien
Eine Klipper-Konfiguration findest Du im LDO Nitehawk-36-Toolboard-GitHub-Repository hier.
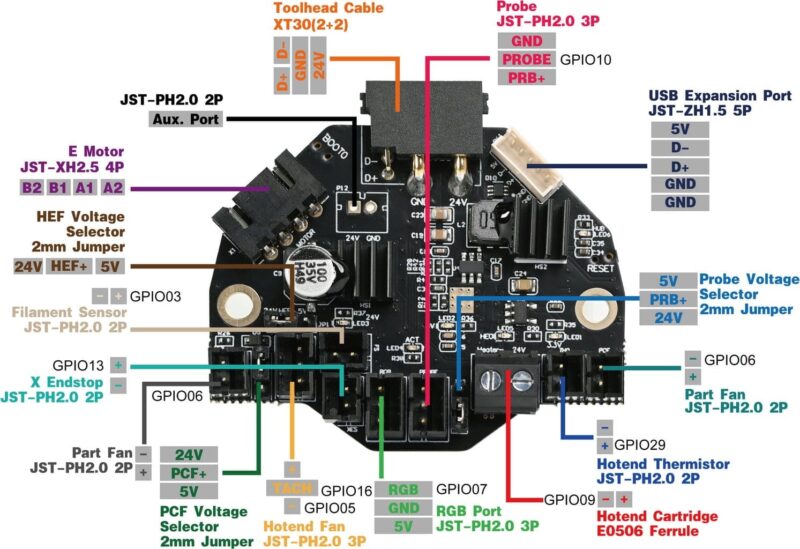
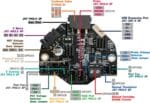
Anschluss- und Pin-Belegung
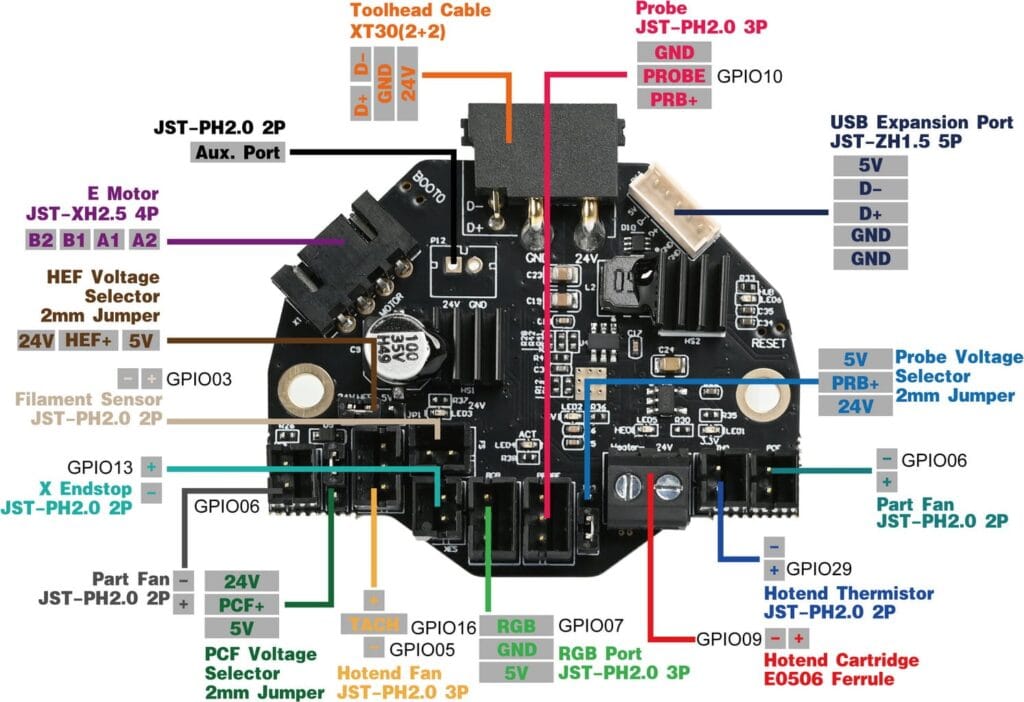
| Gerät/Anschluss | Platinenbeschriftung | Steckertyp | RP2040-Pin | Beschreibung |
| E-Motor | MOTOR | JST-XH2.5 4P | gpio23/24/25/0/1 (step/dir/ena/uart/tx) | Ein Schrittmotor-Anschluss für den Extruder. Angesteuert von einem TMC2209-Chip. Der Strommesswiderstand beträgt 100 mΩ. Enable ist active low |
| Filamentsensor | JST-PH2.0 2P | gpio3 | Zum Anschluss des Filamentsensors. Unterstützt nur schalterbasierte Sensoren. | |
| Probe | PRB | JST-PH2.0 3P | gpio10 | Probe für das Bed Leveling und/oder die Z-Erkennung. Nur 24-V-Spannungsversorgung. |
| X-Endstop | X-STOP | JST-PH2.0 2P | gpio13 | Zum Anschluss des X-Endstops. Unterstützt nur schalterbasierte Endstops. |
| Bauteillüfter | PCF | JST-PH2.0 2P | gpio6 | Zum Anschluss des Bauteillüfters. |
| Hotend-Lüfter | HEF | JST-PH2.0 3P | gpio5/16 (fan/tacho) | Zum Anschluss des Hotend-Lüfters. Der Lüfter-Steuerpin ist gpio5 und der Tacho-Sensorpin ist gpio16. |
| PCF-Spannungswahl | 2-mm-Jumper | Auswahl zwischen 24 V und 5 V. | ||
| HEF-Spannungswahl | 2-mm-Jumper | Auswahl zwischen 24 V und 5 V. | ||
| Probe-Spannungswahl | 2-mm-Jumper | Auswahl zwischen 24 V und 5 V. | ||
| USB-Erweiterungsanschluss | JST-ZH1.5 5P | Zum Anschluss der USB-Erweiterungsplatine. | ||
| Neopixel | JST-PH2.0 3P | gpio7 | Zum Anschluss von Neopixel-LEDs. | |
| Hotend-Heizpatrone | HE0 | E0506-Aderendhülse | gpio9 | Zum Anschluss der Hotend-Heizpatrone. |
| Hotend-Thermistor | TH0 | JST-PH2.0 2P | gpio29 | Zum Anschluss des Hotend-Thermistors. Verwendet einen 2,2-kΩ-Pull-up-Widerstand. |
| Aktivitäts-LED | ACT | gpio8 | Eine kleine, softwaregesteuerte LED auf der Platine. Active low. | |
| Beschleunigungssensor | gpio27/18/20/19 (cs/clk/mosi/miso) | ADXL345-Beschleunigungssensor für Input Shaping. Wird über Software-SPI angesteuert. | ||
| Toolhead-Kabel | XT30(2+2) | Ein USB-Anschluss für den Toolhead. |
Elektrische Spezifikationen
| Parameter | Symbol | Minimum | Typisch | Maximum | Einheit | Anmerkungen |
| Spannungsversorgungseingang | Vin | 20 | 24 | 28 | V | Stromversorgungseingang für das Toolboard. |
| Temperatur | Tenv | 60 | ℃ | Umgebungstemperatur im Betrieb | ||
| 5-V-Strom | Irpi | 5 | A | Ausgangsstrom des 5-V-Abwärtswandlers. | ||
| Lüfterstrom | Ifan | TBD | A | Nennstrom für jeden Lüfteranschluss (HEF und PCF). |
Firmware-Einrichtung & Update
Eine Anleitung findest Du auf den LDO Support-Seiten