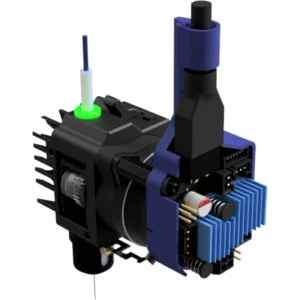

LDO Nitehawk 36 USB Toolboard (Rev. C)
Revisión C mejorada
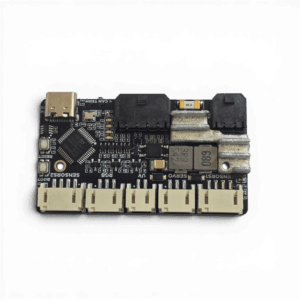
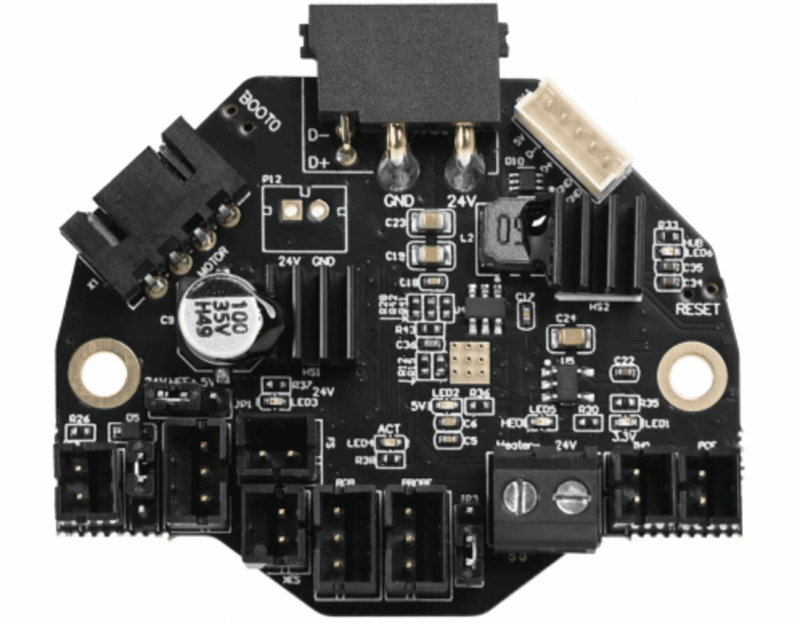
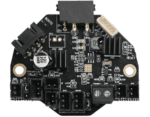
La LDO Nitehawk 36 USB Toolboard incorpora una MCU RP2040, un driver de motor paso a paso TMC2209, un acelerómetro ADXL345 y un puerto USB. El método de conexión por USB de la Nitehawk-36 permite una configuración sencilla y fácil en comparación con otras placas de cabezal CAN. La conexión USB también permite disponer de un segundo puerto USB para conectar la webcam de la boquilla o una sonda de corrientes de Foucault.
Características
- Cableado cómodo, sin cables de conexión complicados y propensos a errores: la Nitehawk solo necesita alimentación de 24V y un conector USB al host RPI.
- Conexión USB Klipper, sin configuración adicional de software ni de hardware en comparación con CAN.
- Segundo puerto USB: un puerto USB integrado te permite conectar un segundo dispositivo USB al cabezal sin tener que tender un cable umbilical adicional.
- Cable de cabezal a medida: un único cable combinado de datos USB y alimentación, preparado para su uso en cadena portacables, aunque también puede utilizarse en configuración umbilical.
- Input Shaping cómodo: ejecuta la calibración del input shaper en cualquier momento gracias al acelerómetro integrado.
- HEF con tacómetro: el puerto del ventilador del hotend es compatible con tacómetro de tres pines, lo que permite diagnósticos adicionales y mayor seguridad.
Descripción general del sistema
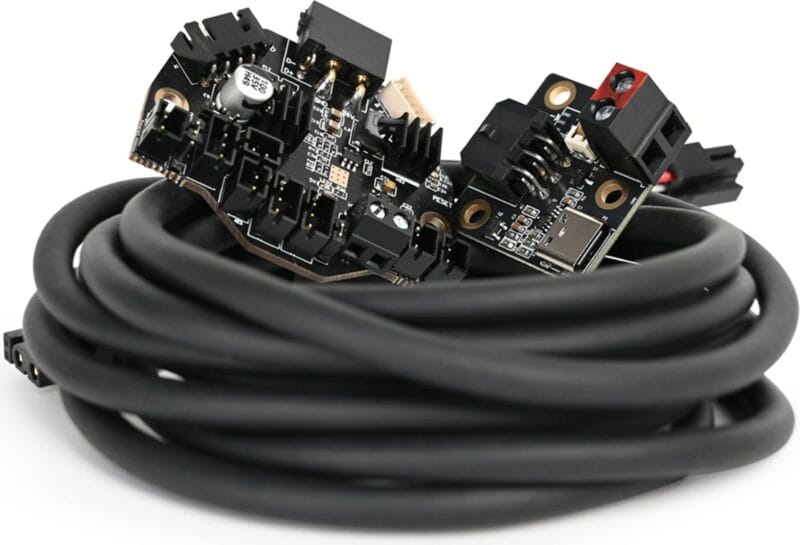
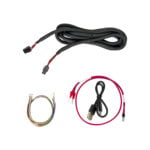
El sistema LDO Nitehawk 36 USB Toolboard consta de dos PCB y el cable umbilical. A continuación se muestra un esquema de cableado simplificado:

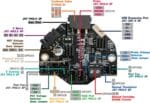
- Nitehawk-36, es la PCB principal, que aloja la MCU, el driver del motor paso a paso, los drivers de los ventiladores y otros circuitos.
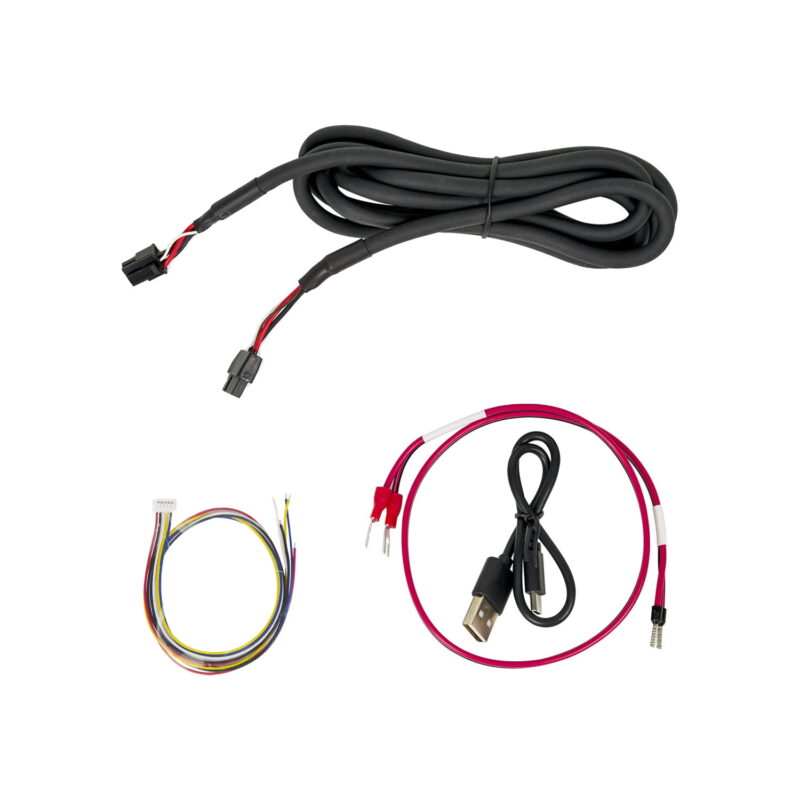
- Cable umbilical, es un cable flexible a medida preparado para su uso en cadena portacables. Suministra alimentación de 24V a la PCB principal de la Nitehawk y, al mismo tiempo, transporta los datos USB.
- Adaptador USB, esta sencilla PCB combina la alimentación de 24V de la fuente de alimentación y los datos USB de la Raspberry Pi en una única conexión a la PCB principal de la Nitehawk a través del cable umbilical.
Instalación del mazo de cables
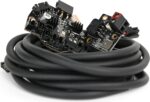
La Nitehawk 36 Rev C se enviará con un mazo de cables moldeado. Asegúrate de sujetar el mazo entre el conector y la «parte móvil» del mazo.
Piezas impresas
La pieza impresa está disponible en el repositorio de GitHub de Nitehawk aquí.
- Soporte del adaptador USB: es el soporte para la PCB del adaptador USB. Está diseñado para usarse con un clip DIN Voron estándar y puede montarse en dos orientaciones distintas. También incluye una cubierta para reducir el riesgo de descargas estáticas sobre la PCB.
Archivos de configuración de Klipper
Puedes encontrar una configuración de Klipper en el repositorio de GitHub de la LDO Nitehawk 36 Toolboard aquí.
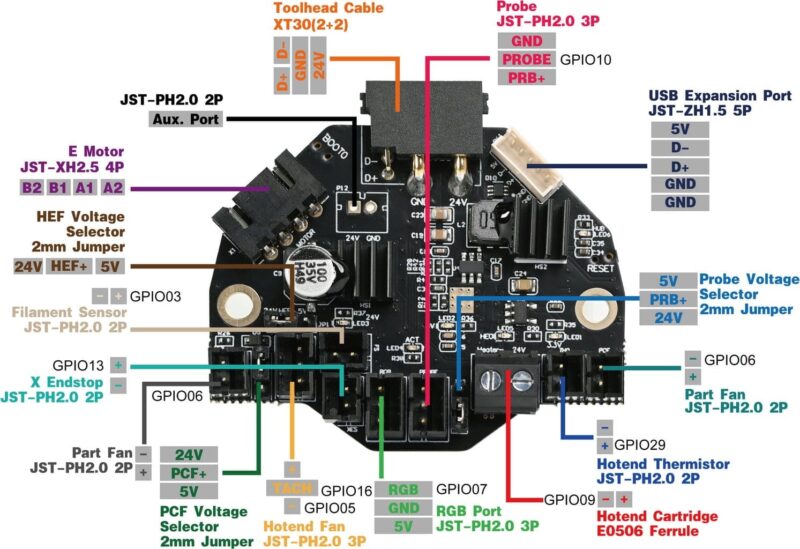
Definiciones de puertos y pines
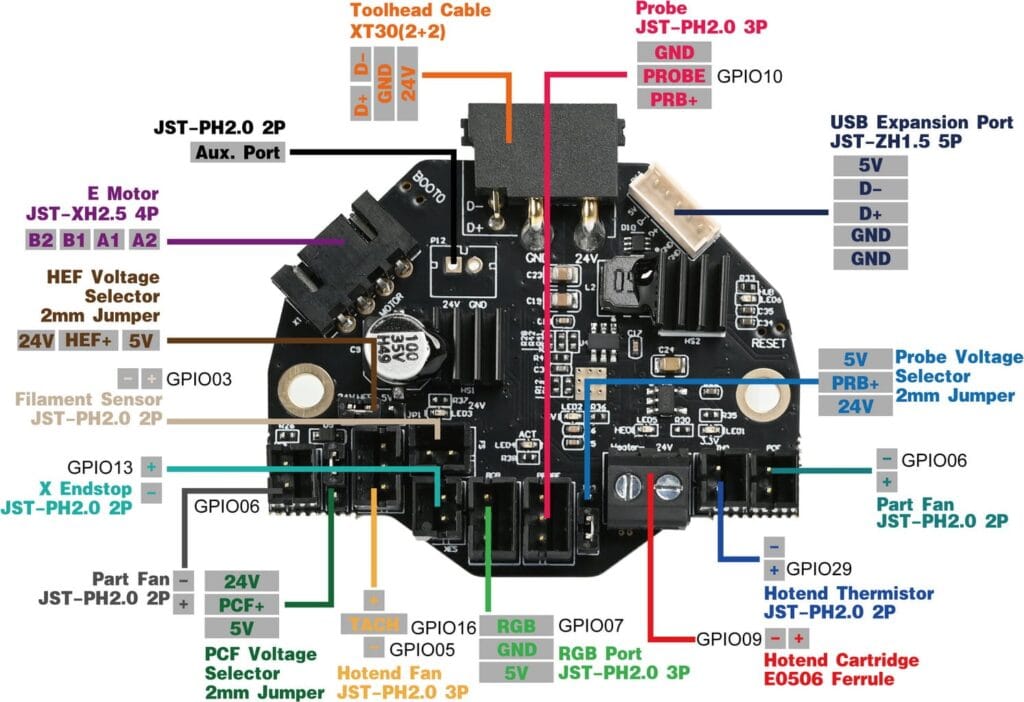
| Dispositivo/Puerto | Etiqueta de la PCB | Tipo de conector | Pin del RP2040 | Descripción |
| Motor E | MOTOR | JST-XH2.5 4P | gpio23/24/25/0/1 (step/dir/ena/uart/tx) | Puerto de motor paso a paso para el extrusor. Controlado por un chip TMC2209. La resistencia de detección de corriente es de 100 mΩ. Enable es activo en bajo |
| Sensor de filamento | JST-PH2.0 2P | gpio3 | Se conecta al sensor de filamento. Solo admite sensores de tipo interruptor. | |
| Sonda | PRB | JST-PH2.0 3P | gpio10 | Sonda para nivelación de la cama y/o detección de Z. Solo alimentación de 24V. |
| Final de carrera X | X-STOP | JST-PH2.0 2P | gpio13 | Se conecta al final de carrera X. Solo admite finales de carrera de tipo interruptor. |
| Ventilador de pieza | PCF | JST-PH2.0 2P | gpio6 | Se conecta al ventilador de refrigeración de pieza. |
| Ventilador del hotend | HEF | JST-PH2.0 3P | gpio5/16 (fan/tacho) | Se conecta al ventilador del hotend. El pin de control del ventilador es gpio5 y el pin del sensor tacométrico es gpio16. |
| Selector de tensión PCF | Jumper de 2 mm | Selección de 24V o 5V. | ||
| Selector de tensión HEF | Jumper de 2 mm | Selección de 24V o 5V. | ||
| Selector de tensión de la sonda | Jumper de 2 mm | Selección de 24V o 5V. | ||
| Puerto de expansión USB | JST-ZH1.5 5P | Se conecta a la placa de expansión USB. | ||
| Neopixel | JST-PH2.0 3P | gpio7 | Se conecta a los LED Neopixel. | |
| Calentador del hotend | HE0 | Terminal tubular E0506 | gpio9 | Se conecta al calentador del hotend. |
| Termistor del hotend | TH0 | JST-PH2.0 2P | gpio29 | Se conecta al termistor del hotend. Utiliza una resistencia pull-up de 2,2kΩ. |
| LED de actividad | ACT | gpio8 | Un pequeño LED integrado controlado por software. Activo en bajo. | |
| Acelerómetro | gpio27/18/20/19 (cs/clk/mosi/miso) | Acelerómetro ADXL345 para input shaping. Controlado mediante SPI por software. | ||
| Cable del cabezal | XT30(2+2) | Un puerto USB para el cabezal. |
Especificaciones eléctricas
| Parámetro | Símbolo | Mínimo | Típico | Máximo | Unidad | Comentarios |
| Entrada de alimentación | Vin | 20 | 24 | 28 | V | entrada de alimentación de la toolboard. |
| Temperatura | Tenv | 60 | ℃ | temperatura ambiente de funcionamiento | ||
| Corriente de 5V | Irpi | 5 | A | corriente de salida del convertidor reductor de 5V. | ||
| Corriente del ventilador | Ifan | Por determinar | A | corriente nominal de cada puerto de ventilador (HEF y PCF). |
Configuración y actualización del firmware
Consulta las instrucciones en las LDO páginas de soporte