
LDO Nitehawk 36 USB Toolboard (Rev. C)
Révision C améliorée
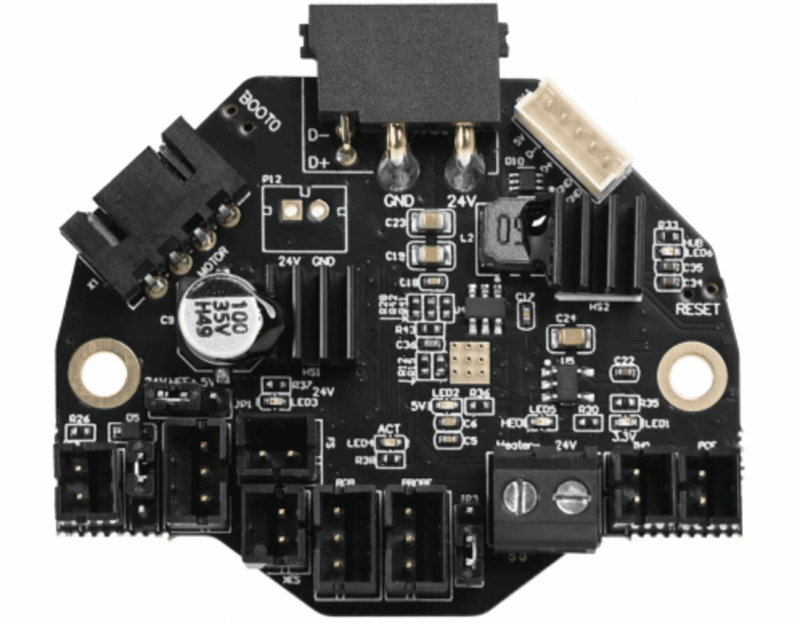
La LDO Nitehawk 36 USB Toolboard est équipée d’un microcontrôleur RP2040, d’un driver de moteur pas à pas TMC2209, d’un accéléromètre ADXL345 et d’un port USB. Le mode de connexion par USB de la Nitehawk-36 permet une installation simple et rapide, par rapport aux autres cartes de tête d’outil CAN. La connexion USB permet également de disposer d’un second port USB pour brancher la webcam de votre buse ou une sonde à courants de Foucault.
Caractéristiques
- Câblage pratique, fini les câbles de dérivation compliqués et sujets aux erreurs : la Nitehawk requiert uniquement une alimentation 24V et un connecteur USB vers l’hôte RPI.
- Connexion USB Klipper, sans configuration logicielle ou matérielle supplémentaire par rapport au CAN.
- Second port USB : un port USB intégré à la carte vous permet de connecter un second périphérique USB à votre tête d’outil sans ajouter de câble ombilical supplémentaire.
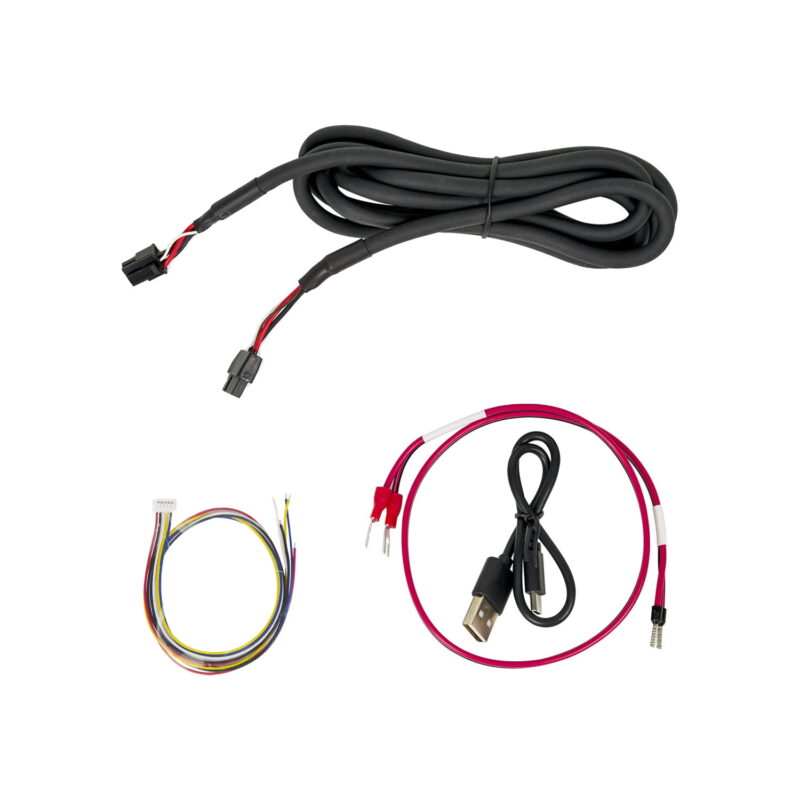
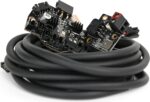
- Câble de tête d’outil sur mesure : un câble unique combinant données USB et alimentation, prévu pour une utilisation en chaîne porte-câbles, mais également utilisable en configuration ombilicale.
- Input Shaping pratique : lancez la calibration de l’input shaper à tout moment grâce à l’accéléromètre intégré.
- HEF compatible tachymètre : le port du ventilateur de hotend est compatible avec les ventilateurs à trois broches avec tachymètre, ce qui permet des diagnostics et une sécurité supplémentaires.
Présentation du système
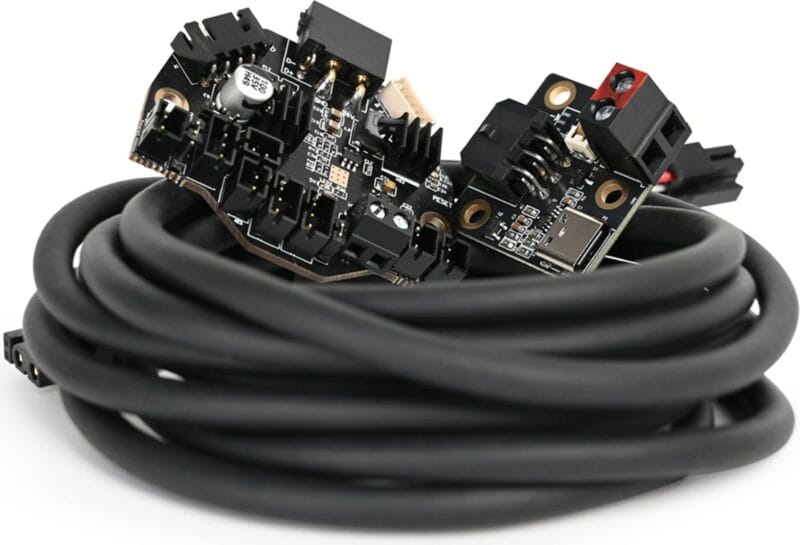
Le système LDO Nitehawk 36 USB Toolboard se compose de deux circuits imprimés et du câble ombilical. Un schéma de câblage simplifié est présenté ci-dessous :

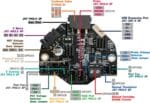
- Nitehawk-36 : il s’agit du circuit imprimé principal, qui accueille le microcontrôleur, le driver de moteur pas à pas, les drivers de ventilateurs et d’autres circuits.
- Câble ombilical : il s’agit d’un câble plat sur mesure, prévu pour une utilisation en chaîne porte-câbles. Il achemine l’alimentation 24V vers le circuit imprimé principal Nitehawk tout en transportant les données USB.
- Adaptateur USB : ce circuit imprimé simple combine l’alimentation 24V de l’alimentation électrique et les données USB du Raspberry Pi en une connexion unifiée vers le circuit imprimé principal Nitehawk via le câble ombilical.
Installation du faisceau
La Nitehawk 36 Rev C est livrée avec un faisceau surmoulé. Veuillez vous assurer de fixer le faisceau entre le connecteur et la partie mobile du faisceau.
Pièces imprimées
La pièce imprimée est disponible dans le dépôt GitHub de la Nitehawk ici.
- Support de l’adaptateur USB : il s’agit du support du circuit imprimé de l’adaptateur USB. Il est conçu pour être utilisé avec un clip DIN Voron standard et peut être monté dans deux orientations différentes. Il comprend également un couvercle destiné à réduire le risque de décharge électrostatique sur le circuit imprimé.
Klipper Fichiers de configuration
Une configuration Klipper est disponible dans le dépôt GitHub LDO Nitehawk 36 Toolboard ici.
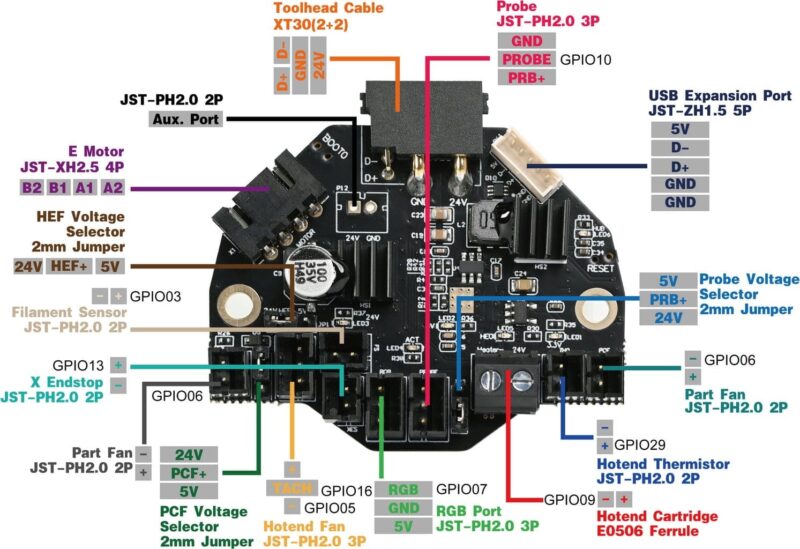
Définitions des ports et des broches
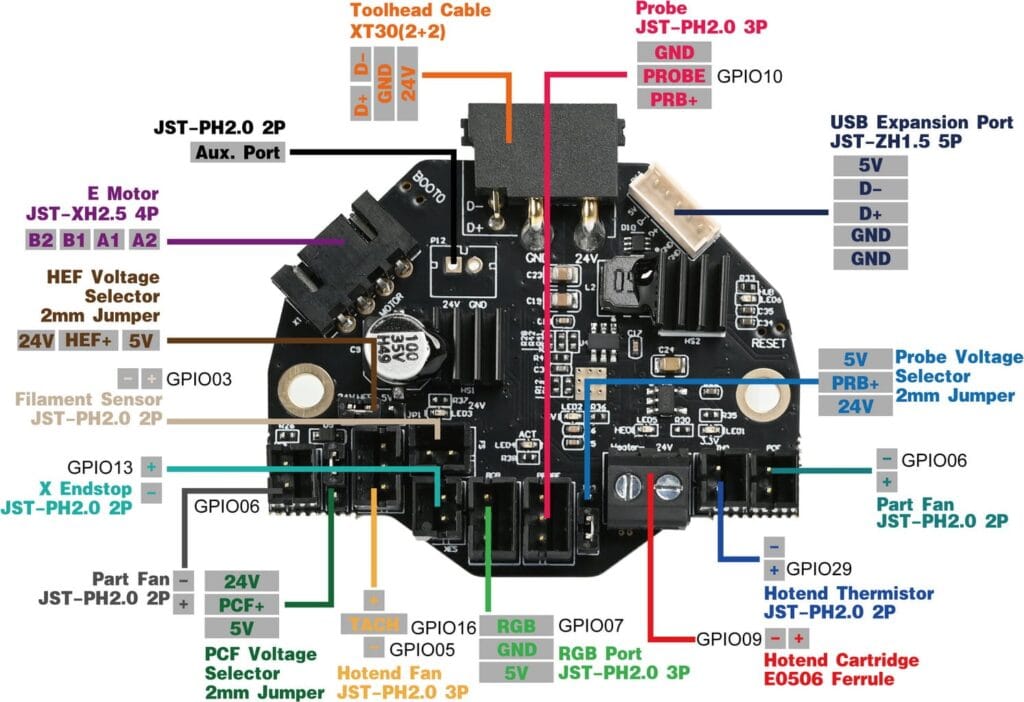
| Périphérique/Port | Repère sur le circuit imprimé | Type de connecteur | Broche RP2040 | Description |
| Moteur E | MOTOR | JST-XH2.5 4P | gpio23/24/25/0/1 (step/dir/ena/uart/tx) | Port de moteur pas à pas pour l’extrudeur. Piloté par une puce TMC2209. La résistance de mesure de courant est de 100 mΩ. L’activation (enable) est à niveau bas |
| Capteur de filament | JST-PH2.0 2P | gpio3 | Se connecte au capteur de filament. Compatible uniquement avec les capteurs à contact. | |
| Sonde | PRB | JST-PH2.0 3P | gpio10 | Sonde pour le nivellement du plateau et/ou la détection en Z. Alimentation 24V uniquement. |
| Fin de course X | X-STOP | JST-PH2.0 2P | gpio13 | Se connecte au fin de course X. Compatible uniquement avec les fins de course à contact. |
| Ventilateur de refroidissement de la pièce | PCF | JST-PH2.0 2P | gpio6 | Se connecte au ventilateur de refroidissement de la pièce. |
| Ventilateur de hotend | HEF | JST-PH2.0 3P | gpio5/16 (fan/tacho) | Se connecte au ventilateur de hotend. La broche de commande du ventilateur est gpio5 et la broche du capteur tachymétrique est gpio16. |
| Sélecteur de tension PCF | Cavalier 2 mm | Sélection de 24V ou 5V. | ||
| Sélecteur de tension HEF | Cavalier 2 mm | Sélection de 24V ou 5V. | ||
| Sélecteur de tension de la sonde | Cavalier 2 mm | Sélection de 24V ou 5V. | ||
| Port d’extension USB | JST-ZH1.5 5P | Se connecte à la carte d’extension USB. | ||
| Neopixel | JST-PH2.0 3P | gpio7 | Se connecte aux LED Neopixel. | |
| Résistance chauffante du hotend | HE0 | Embout E0506 | gpio9 | Se connecte à la résistance chauffante du hotend. |
| Thermistance du hotend | TH0 | JST-PH2.0 2P | gpio29 | Se connecte à la thermistance du hotend. Utilise une résistance de rappel (pull-up) de 2,2kΩ. |
| LED d’activité | ACT | gpio8 | Petite LED intégrée commandée par logiciel. Active à niveau bas. | |
| Accéléromètre | gpio27/18/20/19 (cs/clk/mosi/miso) | Accéléromètre ADXL345 pour l’input shaping. Commandé via SPI logiciel. | ||
| Câble de tête d’outil | XT30(2+2) | Un port USB pour la tête d’outil. |
Caractéristiques électriques
| Paramètre | Symbole | Minimum | Typique | Maximum | Unité | Remarques |
| Entrée d’alimentation | Vin | 20 | 24 | 28 | V | entrée d’alimentation de la carte de tête d’outil. |
| Température | Tenv | 60 | ℃ | température ambiante de fonctionnement | ||
| Courant 5V | Irpi | 5 | A | courant de sortie du convertisseur abaisseur 5V. | ||
| Courant des ventilateurs | Ifan | À déterminer | A | courant nominal de chaque port de ventilateur (HEF et PCF). |
Configuration et mise à jour du firmware
Consultez les instructions sur les LDO pages d’assistance