

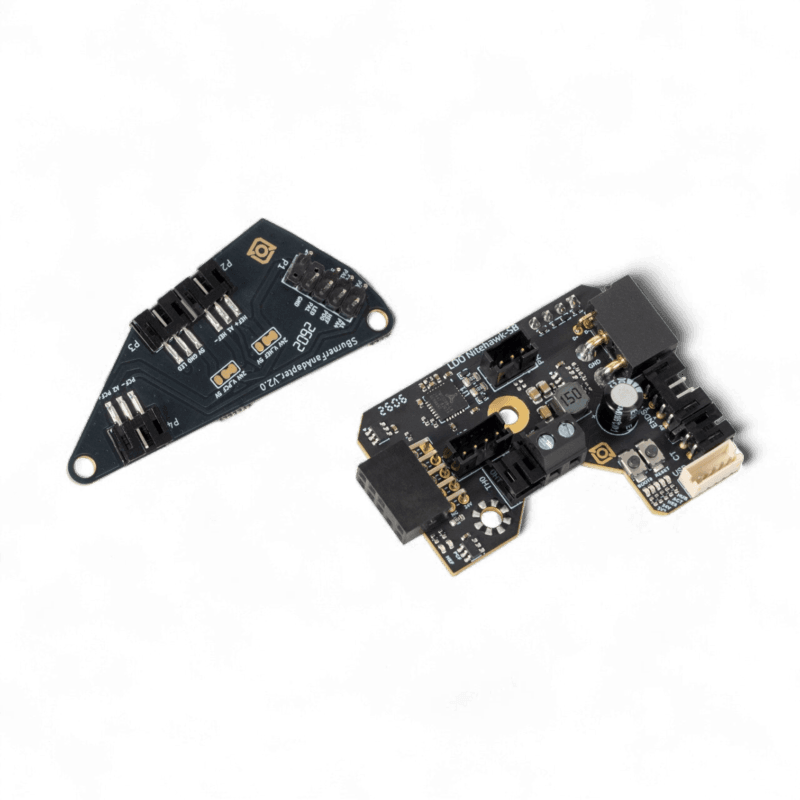




LDO Nitehawk SB USB Toolhead Board V2
La LDO Nitehawk SB USB Toolhead Board V2 está diseñada específicamente para el cabezal Voron Stealthburner. Es una PCB para cabezal con MCU STM32G0B1, driver de motor paso a paso TMC2209, acelerómetro ADXL345 y hub USB, todo integrado en una sola placa. La Nitehawk v2 conserva el mismo formato de la Nitehawk-SB original, pero gran parte del circuito y del diseño se ha rediseñado por completo desde cero. La Nitehawk usa comunicación USB con la RPI en lugar de CAN, por lo que la configuración de software y hardware es mucho más sencilla y familiar para la mayoría de las personas que ya han montado impresoras Klipper.
Características
- Cableado cómodo: se acabaron los cables de conexión complicados y propensos a errores; la Nitehawk solo necesita alimentación de 24 V y un conector USB hacia el host RPI.
- Conexión USB Klipper: sin configuración adicional de software ni de hardware en comparación con CAN.
- Cable de cabezal personalizado: un único cable combinado de datos USB y alimentación, apto para cadena portacables, aunque también se puede usar en configuración umbilical.
- Input Shaping cómodo: ejecuta la calibración del input shaper en cualquier momento gracias al acelerómetro integrado.
- Ventiladores con tacómetro: tanto el puerto del ventilador del hotend como el del ventilador de pieza son compatibles con tacómetro de tres pines, lo que permite diagnósticos adicionales y mayor seguridad.
- Puerto USB secundario: un puerto USB integrado te permite conectar un segundo dispositivo USB al cabezal sin tener que tirar un cable umbilical adicional.
Cambios respecto a la Nitehawk-SB V1
- El microcontrolador integrado cambia de RP2040 a STM32G0B1.
- Se han añadido un hub USB y un puerto USB secundario, como en la Nitehawk-36.
- Se ha añadido un puerto I2C de propósito general.
- Se ha invertido el género de los conectores entre la placa principal del cabezal y la PCB adaptadora de ventiladores. Además, los headers ahora tienen guía para evitar errores de alineación.
- Los puertos de sonda, TH0 y final de carrera XY pasan de JST-XH2.5 a JST-PH2.0.
- Rendimiento ESD enormemente mejorado.
Descripción del sistema
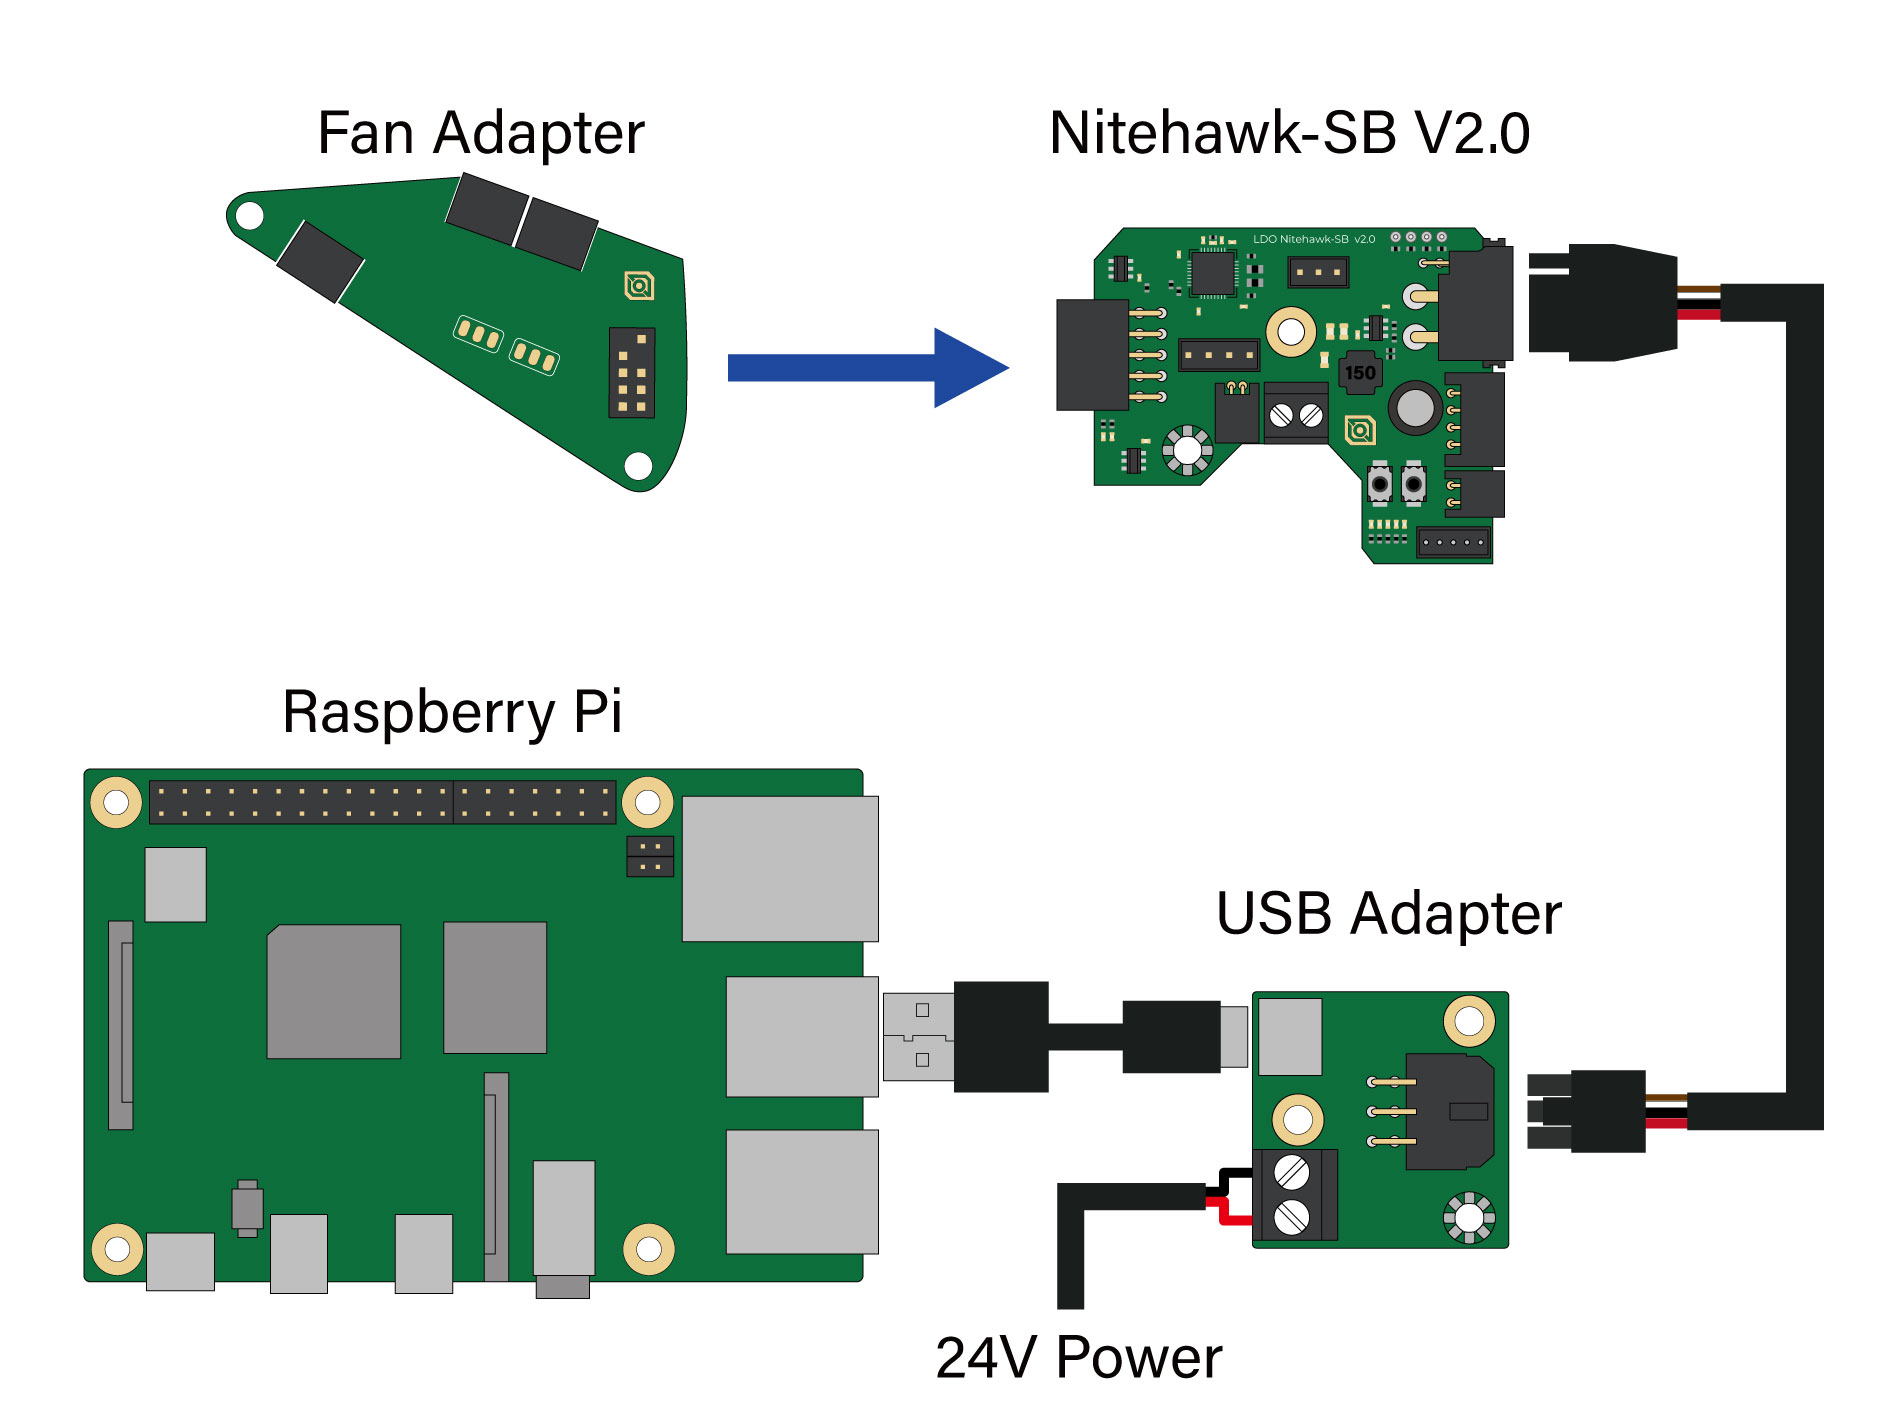
El sistema Nitehawk consta de tres PCB y el cable umbilical. A continuación se muestra un esquema de cableado simplificado:
- Nitehawk-SB v2: es la PCB principal, que alberga la MCU, el driver del motor paso a paso, los drivers de ventiladores y otros circuitos.
- Adaptador de ventiladores: es una PCB sencilla que recibe el ventilador de pieza, el ventilador del hotend y los neopixels, y los conecta a la PCB principal de la Nitehawk mediante headers. El objetivo principal de esta separación es que la parte frontal del Stealthburner se pueda desmontar fácilmente para el mantenimiento.
- Cable umbilical: es un cable flexible personalizado apto para cadena portacables. Suministra alimentación de 24 V a la PCB principal de la Nitehawk y, al mismo tiempo, transporta datos USB.
- Adaptador USB: esta PCB sencilla combina la alimentación de 24 V de la fuente de alimentación y los datos USB del Raspberry Pi en una única conexión hacia la PCB principal de la Nitehawk a través del cable umbilical.
Piezas impresas
La Nitehawk-SB funciona con un cabezal Stealthburner estándar y es compatible tanto con Clockwork 2 como con Galileo 2. Sin embargo, hay algunas piezas impresas personalizadas adicionales. Las piezas impresas están disponibles en el repositorio de GitHub de Nitehawk
- Soporte del adaptador USB: es el soporte para la PCB del adaptador USB. Está diseñado para usarse con un clip DIN Voron estándar y se puede montar en dos orientaciones diferentes. También incorpora una cubierta para reducir el riesgo de descarga electrostática sobre la PCB.
- Puerta de cables: esta pieza es una ligera modificación de la original de Hartk, con un anclaje para brida añadido para el termistor externo de la cámara. La puerta también admite un tornillo cautivo Mx3 para que no se pierda fácilmente al abrirla.
- Anclaje de cadena inclinado: inclina muy ligeramente la cadena portacables para ayudar a que sortee la junta XY izquierda y evitar también que roce el conector CT de la placa del cabezal.
Documentación
Más información y documentación completa en GIT.