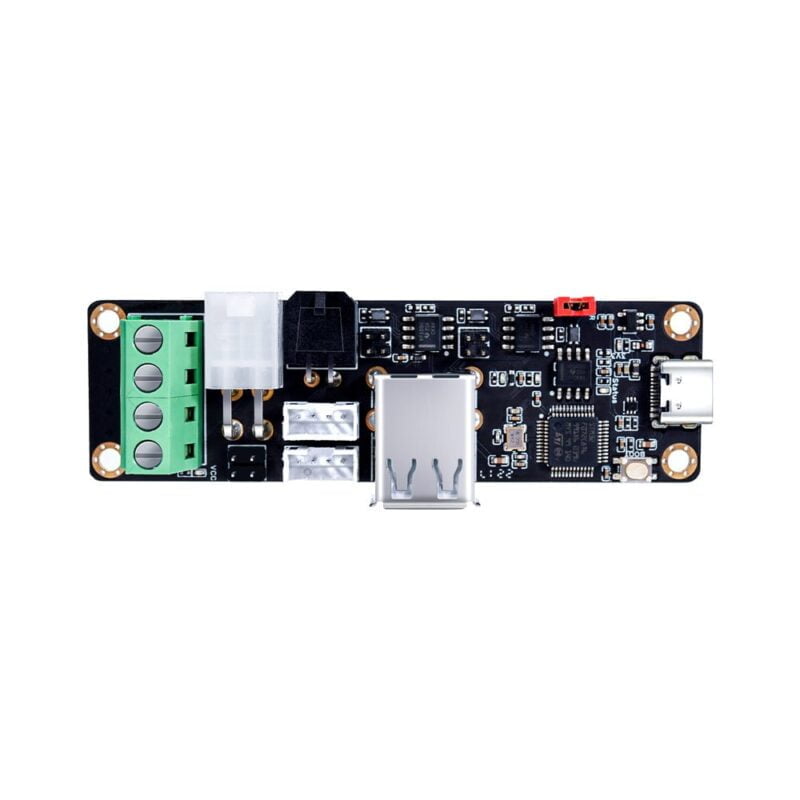



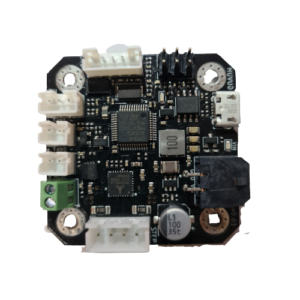
BIGTREETECH U2C V2.1-3 CAN Output
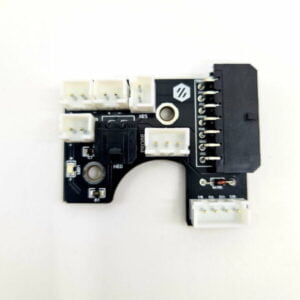
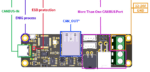
Das BIGTREETECH U2C V2.1-3 CAN Output ist ein USB-zu-CAN-Interface-Board mit 3x CAN- und USB-Schnittstellen.
Alle passenden Gegenstecker (inkl. Pins) sind enthalten (außer USB).
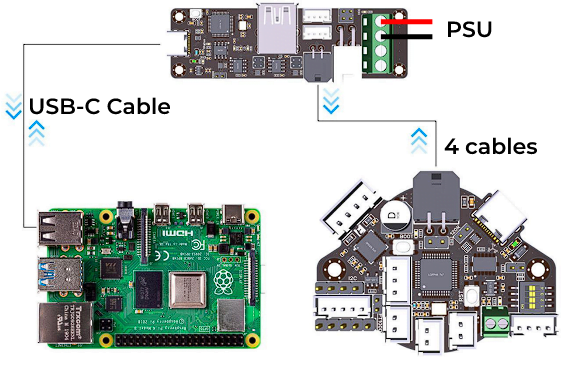
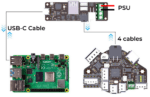
Die Bigtreetech-U2C-Boards wandeln die CAN-Bus-Kommunikation in USB um, sodass Du Deinen Raspberry Pi mit einem CAN-Toolhead-Board verbinden kannst (z. B. dem BTT EBB36 oder dem EBB42).
Der Adapter wird mit verschiedenen CAN-Steckertypen geliefert, um die Verkabelung zu erleichtern.
Produktmerkmale:
- Unterstützt CAN-Bus-Verbindungen, lange Datenübertragung, hohe Störfestigkeit, starke Echtzeitleistung und hohe Zuverlässigkeit.
- Die Oberfläche der Platine wird im ENIG-Verfahren veredelt.
- Der TYPE-C-Anschluss verfügt über ESD-Schutz, damit statische Elektrizität die Hardware nicht beschädigt.
- Unterstützt Firmware-Updates für das Mainboard per SWD oder Hardware-DFU.
- Mehr als eine CAN-Schnittstelle.
Die Firmware für V2.0/2.1 kann hier heruntergeladen werden (MCU-Modell: STM32G0B1C8)
Raspberry Pi (Klipper) Konfiguration
Referenz zur Firmware-Konfiguration
Verbinde Dich per SSH mit Deinem RaspberryPi
Erstelle die Datei can0 mit Nano oder einem Editor Deiner Wahl:
sudo nano /etc/network/interfaces.d/can0
Füge den folgenden Text in das erstellte Dokument ein:
allow-hotplug can0
iface can0 can static
 bitrate 500000
 up ifconfig $IFACE txqueuelen 1024
 pre-up ip link set can0 type can bitrate 500000
 pre-up ip link set can0 txqueuelen 1024
Beenden und speichern:
CTRL+X
Y
Enter
Starte den RaspberryPi neu:
sudo reboot
Teste die Verbindung:
ip -s link show can0
Du solltest eine Meldung wie diese sehen:
3: can0: <NOARP,UP,LOWER_UP,ECHO> mtu 16 qdisc pfifo_fast state UP mode DEFAULT group default qlen 1024
Jedes Gerät am CANBus erzeugt eine canbus_uuid auf Basis der UID des MCU. Um die Geräte-ID jedes Mikrocontrollers zu ermitteln, stelle sicher, dass die Hardware eingeschaltet und korrekt verkabelt ist, und führe dann Folgendes aus:
~/klippy-env/bin/python ~/klipper/scripts/canbus_query.py can0
Wenn ein nicht initialisiertes CAN-Gerät erkannt wird, gibt der obige Befehl die canbus_uuid des Geräts aus:
Found canbus_uuid=0exxxxxxxxx
Wenn Klipper bereits läuft und mit diesem Gerät verbunden ist, wird die canbus_uuid nicht ausgegeben, was normal ist.
Weitere Details findest Du im Benutzerhandbuch
Vorsichtsmaßnahmen
- 12/24 V und GND müssen korrekt angeschlossen werden.
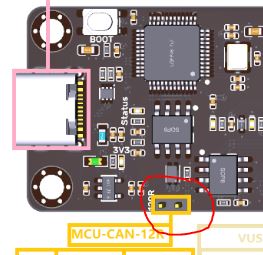
- Bei CAN-Kommunikation musst Du prüfen, welcher CAN-Knoten als Abschluss verwendet wird (im typischen Voron-Anwendungsfall müssen beide CAN-Knoten terminiert werden). Um den U2C zu terminieren, musst Du die Jumper-Kappe auf die Position 120R stecken.