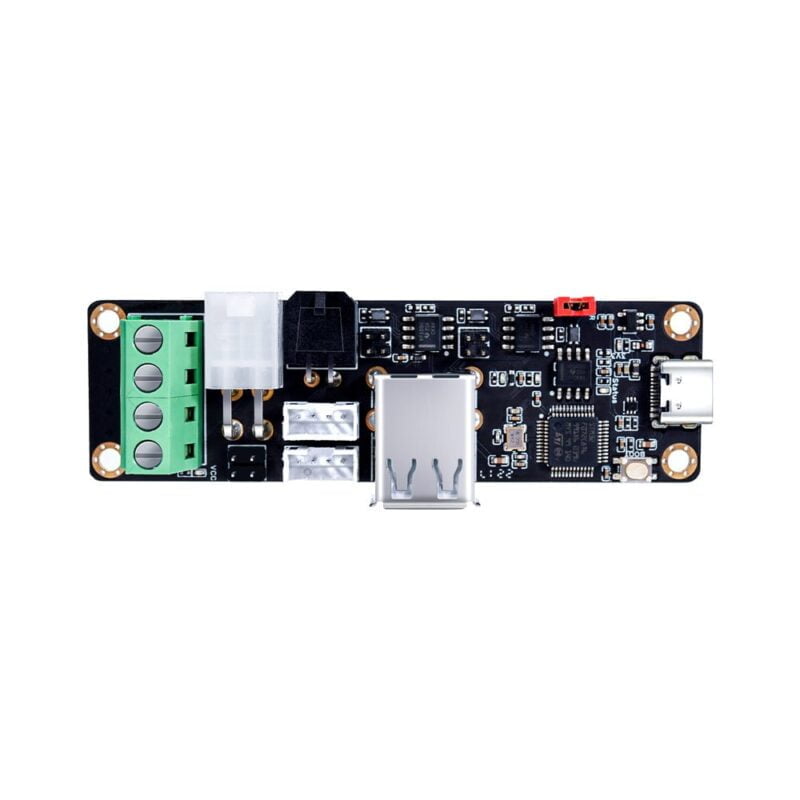



BIGTREETECH U2C V2.1-3 CAN Output
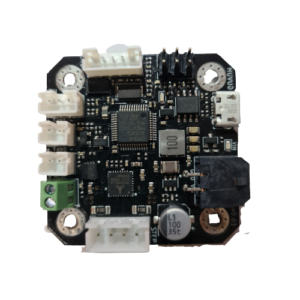
La BIGTREETECH U2C V2.1-3 CAN Output est une carte d’interface USB-CAN dotée de 3 interfaces CAN et USB.
Tous les connecteurs correspondants sont inclus, broches comprises (hors USB).
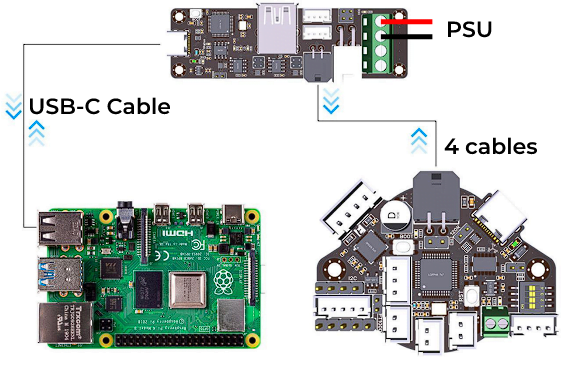
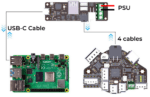
Les cartes Bigtreetech U2C convertissent la communication du bus CAN en USB, ce qui vous permet de connecter votre Raspberry Pi à une carte de tête d’outil CAN (par exemple la BTT EBB36 ou la EBB42).
L’adaptateur est fourni avec différents types de connecteurs CAN afin de faciliter le câblage.
Caractéristiques du produit :
- Prend en charge la connexion par bus CAN, la transmission de données sur de longues distances, avec une forte immunité au bruit, d’excellentes performances en temps réel et une grande fiabilité.
- La surface du circuit imprimé est traitée selon le procédé ENIG.
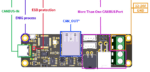
- Le port USB-C est équipé d’une protection ESD afin d’éviter que l’électricité statique n’endommage le matériel.
- Prend en charge la mise à jour du firmware de la carte mère via SWD ou DFU matériel.
- Plusieurs interfaces CAN.
Le firmware pour les versions V2.0/2.1 peut être téléchargé ici (modèle de MCU : STM32G0B1C8)
Raspberry Pi (Klipper) : configuration
Référence de configuration du firmware
Connectez-vous en SSH à votre RaspberryPi
Créez le fichier can0 avec Nano ou l’éditeur de votre choix :
sudo nano /etc/network/interfaces.d/can0
Collez le texte suivant dans le document créé :
allow-hotplug can0
iface can0 can static
 bitrate 500000
 up ifconfig $IFACE txqueuelen 1024
 pre-up ip link set can0 type can bitrate 500000
 pre-up ip link set can0 txqueuelen 1024
Quittez et enregistrez :
CTRL+X
Y
Entrée
Redémarrez le RaspberryPi :
sudo reboot
Testez la connexion :
ip -s link show can0
Vous devriez voir un message similaire à :
3: can0: <NOARP,UP,LOWER_UP,ECHO> mtu 16 qdisc pfifo_fast state UP mode DEFAULT group default qlen 1024
Chaque appareil du bus CAN génère un canbus_uuid à partir de l’UID du MCU. Pour trouver l’identifiant de chaque microcontrôleur, assurez-vous que le matériel est sous tension et correctement câblé, puis exécutez :
~/klippy-env/bin/python ~/klipper/scripts/canbus_query.py can0
Si un appareil CAN non initialisé est détecté, la commande ci-dessus indiquera son canbus_uuid :
Found canbus_uuid=0exxxxxxxxx
Si Klipper est déjà en cours d’exécution et connecté à cet appareil, le canbus_uuid ne sera pas indiqué, ce qui est normal.
Plus de détails dans le manuel d’utilisation
Précautions
- Les bornes 12/24 V et GND doivent être raccordées correctement.
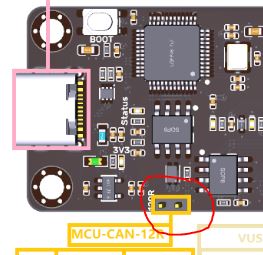
- Lors de l’utilisation de la communication CAN, vous devez déterminer quel nœud CAN sert de terminaison (dans le cas d’usage typique de Voron, les deux nœuds CAN doivent être terminés). Pour terminer la U2C, vous devez placer le cavalier sur la position 120R.