


BIGTREETECH U2C V2.1-3 CAN Output
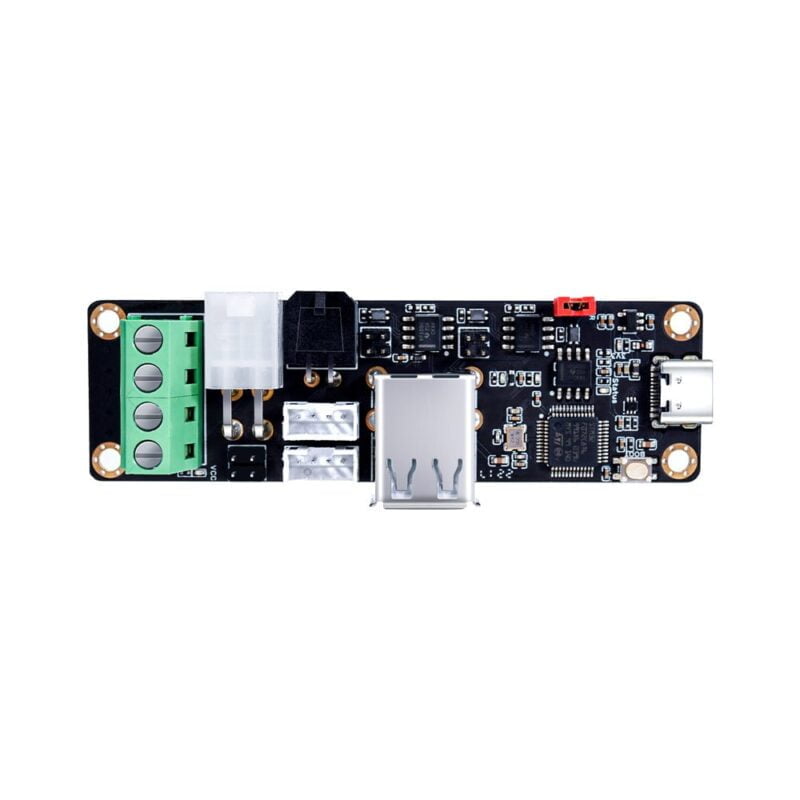
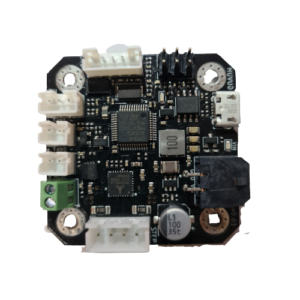
La BIGTREETECH U2C V2.1-3 CAN Output es una placa de interfaz USB a CAN con 3 interfaces CAN y USB.
Todos los conectores complementarios (incl. pines) están incluidos (excl. USB).
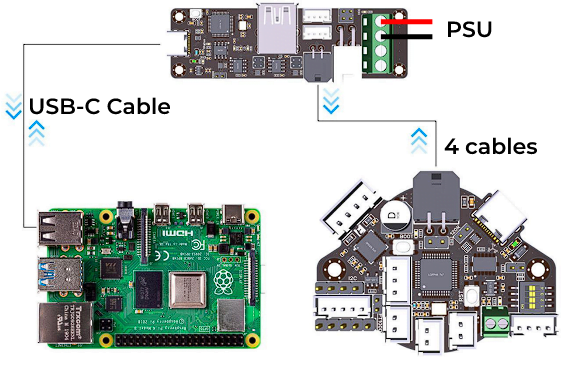
Las placas Bigtreetech U2C convierten la comunicación del bus CAN a USB, de modo que puedes conectar tu Raspberry Pi a una placa de cabezal CAN (p. ej., la BTT EBB36 o la EBB42).
El adaptador incluye diferentes tipos de conectores CAN para facilitar el cableado.
Características del producto:
- Compatible con conexión de bus CAN, transmisión de datos a larga distancia, gran inmunidad al ruido, excelente rendimiento en tiempo real y alta fiabilidad.
- La superficie de la PCB utiliza el proceso ENIG.
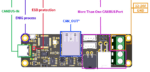
- El puerto TYPE-C cuenta con protección ESD para evitar que la electricidad estática dañe el hardware.
- Permite actualizar el firmware de la placa base mediante SWD o DFU por hardware.
- Más de una interfaz CAN.
El firmware para V2.0/2.1 se puede descargar aquí (modelo de MCU: STM32G0B1C8)
Raspberry Pi (Klipper) configuración
Referencia de configuración del firmware
Conéctate por SSH a tu RaspberryPi
Genera el archivo can0 con Nano o el editor que prefieras:
sudo nano /etc/network/interfaces.d/can0
Pega el siguiente texto en el documento generado:
allow-hotplug can0
iface can0 can static
 bitrate 500000
 up ifconfig $IFACE txqueuelen 1024
 pre-up ip link set can0 type can bitrate 500000
 pre-up ip link set can0 txqueuelen 1024
Guarda y sal:
CTRL+X
Y
Enter
Reinicia la RaspberryPi:
sudo reboot
Prueba la conexión:
ip -s link show can0
Deberías ver un mensaje como este:
3: can0: <NOARP,UP,LOWER_UP,ECHO> mtu 16 qdisc pfifo_fast state UP mode DEFAULT group default qlen 1024
Cada dispositivo en el bus CAN genera un canbus_uuid basado en el UID de la MCU. Para encontrar el ID de dispositivo de cada microcontrolador, asegúrate de que el hardware esté encendido y bien conectado, y ejecuta:
~/klippy-env/bin/python ~/klipper/scripts/canbus_query.py can0
Si se detecta un dispositivo CAN sin inicializar, el comando anterior mostrará el canbus_uuid del dispositivo:
Found canbus_uuid=0exxxxxxxxx
Si Klipper ya se está ejecutando y está conectado a este dispositivo, el canbus_uuid no se mostrará, lo cual es normal.
Más detalles en el manual de usuario
Precauciones
- Los cables de 12/24 V y GND deben conectarse correctamente.
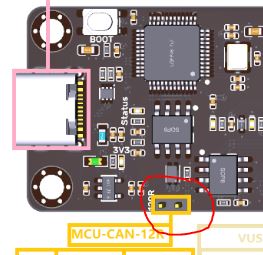
- Al usar la comunicación CAN, debes comprobar qué nodo CAN se utiliza como terminal (en el caso de uso típico de Voron ambos nodos CAN deben estar terminados). Para terminar la U2C, debes colocar el jumper en la posición 120R.